
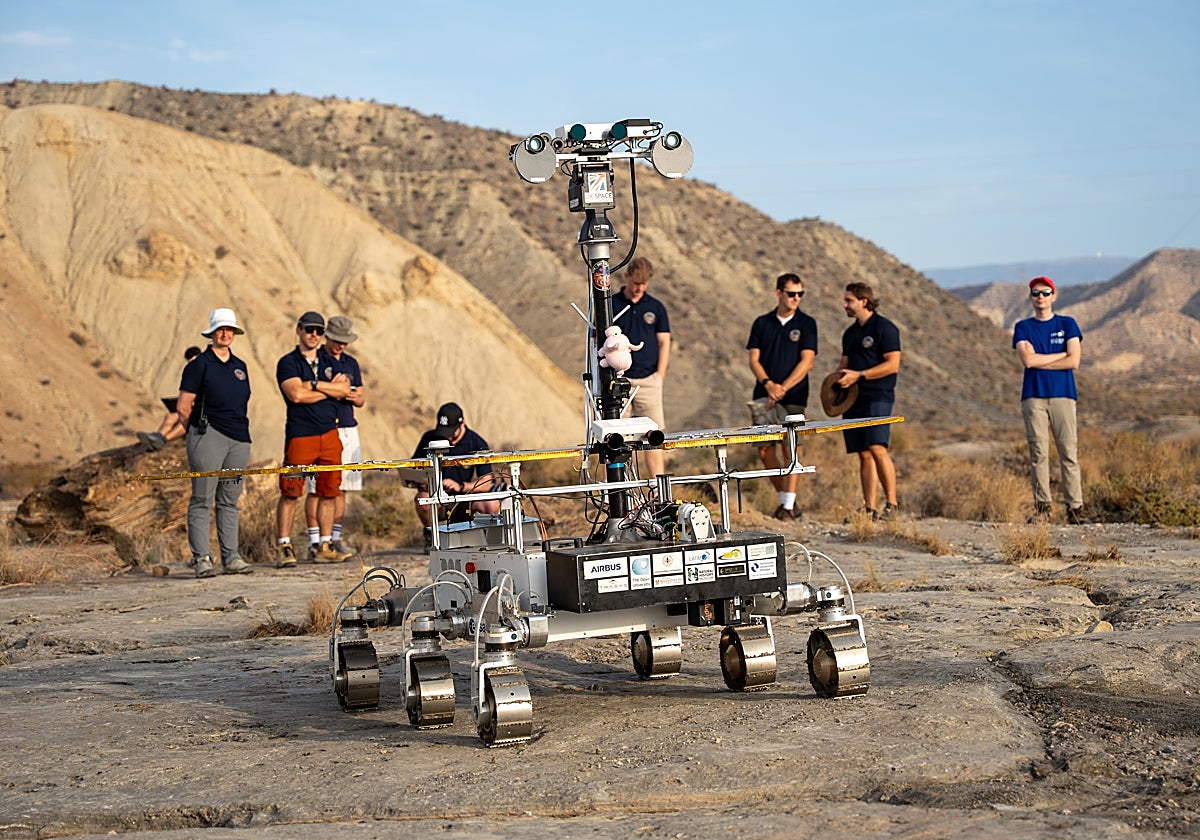
El Desierto de Tabernas, en Almería, acoge este jueves una nueva simulación de operaciones marcianas. El equipo de la misión ExoMars utiliza este entorno, cuyas características geológicas y mineralógicas guardan similitudes con la superficie de Marte, para probar el prototipo de rover ‘Charlie’.
La finalidad es reproducir las tareas que deberá realizar el rover Rosalind Franklin cuando llegue al planeta rojo en los próximos años. Estas actividades se integran en las pruebas de campo del Programa de Conocimiento Científico (SKP) de ExoMars, una campaña con una duración de tres semanas.
Entrenamiento desde el centro de control de Turín
El principal propósito de la campaña es preparar al personal que operará el rover desde el Centro de Control de Operaciones del Rover (ROCC) de la Agencia Espacial Europea (ESA), ubicado en Turín, Italia.
Vincent Schaeffer, portavoz de Airbus Defence and Space en Stevenage, Reino Unido, y director de la prueba, explica que los ensayos en Tabernas buscan entrenar durante tres semanas a las personas que trabajan en el centro de control de ExoMars en Turín.
Alrededor de 60 personas del centro de control participan en este ejercicio. El entrenamiento simula ocho días de operaciones, incluyendo desplazamientos, captación de imágenes, análisis científicos y planificación de las tareas que el vehículo deberá llevar a cabo a millones de kilómetros de la Tierra.
Un terreno terrestre con rasgos marcianos
La selección de Tabernas responde a las condiciones de su terreno, que permiten recrear algunas de las situaciones geológicas que los equipos encontrarán en Marte. Benoit Pouffary, ingeniero jefe de la Dirección de Exploración de la ESA, considera que este puede ser uno de los mejores lugares del mundo para simular el entorno que afrontará el rover en el planeta rojo.
El prototipo ‘Charlie’ representa al Rosalind Franklin en materia de movilidad. Dispone de seis ruedas y permite ensayar los distintos modos de desplazamiento previstos para el rover de vuelo. Los operadores deben aprender a llegar a los puntos programados de la forma más eficiente, manteniendo la seguridad del vehículo y evitando los riesgos del terreno.
Operaciones autónomas programadas desde Italia
La navegación del rover se apoya en dos grupos de cámaras estereoscópicas. Las LocCam se emplean para la localización, mientras que las NavCam sirven para cartografiar el terreno y definir las rutas del vehículo.
Las pruebas no implican controlar a ‘Charlie’ directamente desde Tabernas. El equipo situado en Turín prepara las órdenes y el rover las desarrolla de forma autónoma. Según Schaeffer, el centro de control programa por la mañana un plan de entre tres y cuatro horas de actividad, que se carga en el vehículo para que ejecute las acciones previstas.
El personal presente en Almería se limita a supervisar que la plataforma permanezca segura y que los instrumentos funcionen correctamente, sin intervenir durante el desarrollo del test.
Instrumentos para analizar el terreno
La vertiente científica es esencial en los ensayos. El prototipo incorpora varios instrumentos destinados a reproducir algunas de las labores que asumirá el Rosalind Franklin.
- WISDOM: radar de penetración que estudia la composición del suelo y las capas del subsuelo bajo el rover.
- PanCam: conjunto de cámaras gran angular con filtros RGB para imágenes en color y filtros geológicos para aportar datos sobre la composición del terreno.
- Una cámara de alta resolución para obtener imágenes detalladas de rocas y suelos a distintas distancias.
- CLUPI: cámara de primeros planos capaz de fotografiar el suelo a muy corta distancia, hasta unos 20 centímetros.
- Enfys: espectrómetro que analiza la composición química de un punto concreto, como rocas o zonas arcillosas, mediante la reflexión espectral de la luz.
Una jornada con un desplazamiento de 150 metros
Las operaciones comienzan con una lista de tareas elaborada en el centro de control. Esta planificación contempla un primer análisis mediante el radar WISDOM, cinco imágenes de alta resolución, cinco análisis espectrales, cinco fotografías con la cámara gran angular y filtros geológicos, y dos imágenes con CLUPI del suelo situado bajo el rover.
Después, el vehículo se desplaza hasta un objetivo situado a 150 metros del punto inicial de la simulación. Al alcanzar esa posición, toma imágenes panorámicas del entorno, necesarias para que el equipo de operaciones organice la jornada siguiente. El trabajo científico prosigue con nuevas imágenes geológicas, fotografías de detalle y un segundo escaneo con WISDOM.
Preparación para buscar señales de vida
Los ensayos no se limitan a verificar el funcionamiento de los instrumentos. Buscan que los equipos acumulen experiencia antes de que el Rosalind Franklin opere realmente en Marte. Pouffary subraya que, dentro de un par de años, el equipo no podrá enfrentarse por primera vez a estas situaciones cuando ya se encuentre en el planeta rojo, donde el tiempo de operación será determinante.
El grupo desplegado sobre el terreno reúne a ingenieros de software y especialistas en guiado, navegación y control de Airbus. También participan expertos de la Universidad de Aberystwyth, en Gales, responsables de PanCam y Enfys; especialistas de WISDOM procedentes del instituto francés LATMOS y de la Universidad Técnica de Dresde; un experto de CLUPI del Space Exploration Institute de Suiza; y un geólogo encargado de preparar el terreno y comprobar los objetivos científicos.
Para Pouffary, estos trabajos están vinculados a una de las grandes metas de ExoMars: determinar si alguna vez hubo vida en Marte. En su opinión, la misión ofrece una oportunidad única para lograr descubrimientos que podrían cambiar la manera de entender el universo.
Destino: Oxia Planum
No es la primera ocasión en la que Tabernas se convierte en un escenario marciano. La ESA ya empleó el prototipo ‘Charlie’ en este mismo lugar durante la campaña ExoFiT de 2018, en la que se simularon distintas fases de una misión a Marte, desde desplazamientos autónomos hasta la identificación de objetivos científicos.
Los ensayos actuales avanzan hacia una recreación más completa de las operaciones que tendrá que afrontar Rosalind Franklin. El destino del rover será Oxia Planum, una zona de Marte que contiene depósitos de arcilla formados en presencia de agua líquida hace miles de millones de años.
El lanzamiento está previsto para 2028 y la llegada a Marte para 2030. Hasta entonces, el Desierto de Tabernas continuará funcionando como campo de pruebas terrestre para una misión que deberá trabajar a una enorme distancia de la Tierra. Cada movimiento, imagen, escaneo y decisión ensayados persiguen que el equipo de Turín esté preparado para aprovechar al máximo cada jornada de operaciones cuando Rosalind Franklin alcance el planeta rojo.




Deja una respuesta